心理所研究揭示手部運動控制和適應新機制
在我們的日常生活中,對外部環境的感知覺十分重要,同樣重要(甚至更為重要)的是如何利用這些感知覺去引導和控制我們的每一個動作行為。感知覺引導的動作行為是一切日常活動的基礎,是人和動物基本的生存技能。比如,看到桌子上有一個水杯,你伸手端起杯子并把它送到嘴邊,這就是一個視覺引導手部動作的例子。看似簡單且毫不費力的行為背后卻有著復雜的控制過程,動作控制可以靈活調整以適應周圍環境的變化(如目標物位置發生改變)。動作適應性一般呈現兩種方式:一是在動作執行過程中根據視覺反饋進行在線的調整;二是利用前一次的動作誤差反饋調整當前運動的規劃也可以達到補償的目的。以前的研究大多數采用操控動作的動態參數(如方向偏移)或動力學特性(如增加阻力)等來考察動作適應的特性,一般認為,動作適應過程可以用運動控制的自適應理論體系來解釋。但是,本文研究的結果卻對這一傳統的理論體系提出了挑戰。我們的實驗表明,現有理論體系尚不完整,它不能很好地解釋動作控制在正向視覺反饋情形下的特性。這里,“正向”表示視覺反饋與實際情況剛好相反。比如,手實際向右運動,視知覺感知手卻在向左運動。從控制理論的角度來說,這是一種不穩定的系統,不同于常規的負反饋穩定系統。在本文中,我們詳細地描述了在這一特殊情形下動作控制的特點及其適應特性。
本次研究以人類被試為研究對象,考察用手觸摸這一特定動作行為在正向視覺反饋條件下的控制與適應情況。我們采用高精光學器件對被試的視覺輸入進行左右鏡像顛倒(圖1)。同時,運動捕捉系統幫助我們采集被試們手部運動軌跡的3D位置數據。整個試驗流程分為棱鏡穿戴前、中、后三個部分。我們發現,與正常視覺(穿戴前)條件相比,棱鏡視覺下手動軌跡的波動顯著增大,運動終點與目標的誤差也較大。在近一個小時的重復訓練下,這些波動和誤差并沒有明顯的變小(圖2)。同時,棱鏡穿戴和訓練對運動起點(即運動規劃)的影響幾乎沒有。除了動作起點和終點,我們另外重點考察了整個運動軌跡的特點。我們采用了兩種常用的軌跡分析方法來量化手部動作的控制程度(圖3)。結果一致表明,在棱鏡視覺條件下,手部動作的控制水平驟降,且驟降僅僅發生在運動軌跡的后段(當被試能看到視覺反饋時)。另外,重復訓練可以逐漸改善被試對動作的控制能力,但這些改善及其緩慢,數百次訓練后(約一小時)的控制水平還遠遠不能達到棱鏡前的基準水平,這與常規情形下動作適應往往只需要幾次或十多次的訓練即可恢復形成鮮明的對比。這些訓練對動作控制水平的影響同時發生在運動軌跡的前段(無視覺反饋)和后段(有視覺反饋)。我們推測,動作控制的驟降可能是正向反饋系統下的一種最優工作方式,因為在此情形下,控制得越多則錯誤越大,因此運動系統可能關閉了常規的自適應控制模式;當重復訓練發生時,系統則謹慎啟動原有的內部自適應控制模式,因而訓練對整個運動軌跡均產生了影響(不依賴視覺反饋存在與否)。
該研究成果受心理所青年人才科研啟動基金(No.Y3CX112005)資助。研究結果在線發表于Vision Research.
Kuang, S. & Gail, A. When adaptive control fails: Slow recovery of reduced rapid online control during reaching under reversed vision.Vis. Res. DOI: 10.1016/j.visres.2014.08.021(2014).
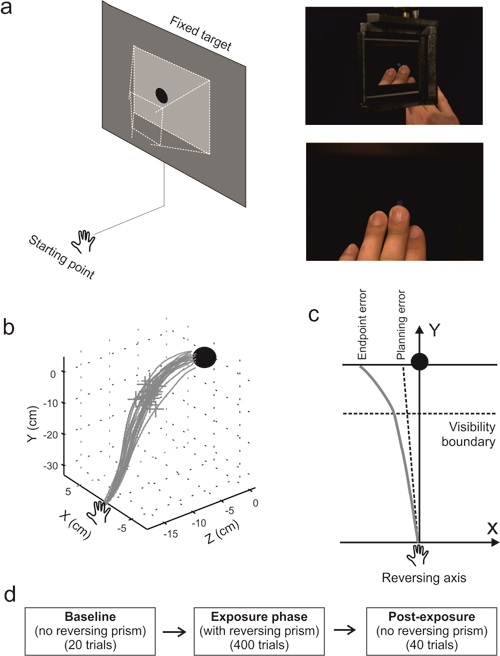
圖1:實驗設計。(a)被試用手觸摸位于屏幕上的目標,手部運動的視覺反饋被光學棱鏡左右鏡像顛倒;(b)運動捕捉系統采集手部運動的3D位置數據;(c)運動起點誤差和終點誤差的定義;(d)實驗流程包括棱鏡穿戴前、中、后三部分。
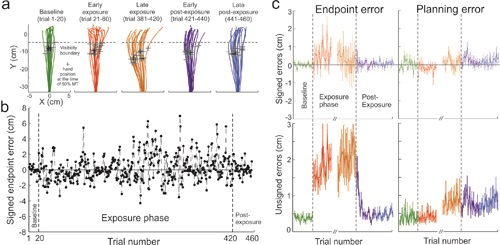
圖2:被試個體(a-b)和群體(c)的手動軌跡、起點、終點誤差分析。在棱鏡視野下,運動軌跡變得分散,且在數百次學習適應后并沒有明顯好轉。這體現在運動的終點誤差和波動均較大,起點誤差(即運動規劃)并沒有收到影響。
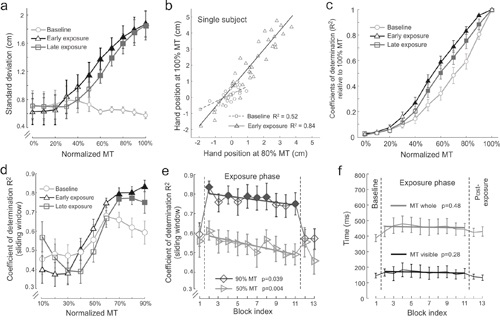
圖3: 棱鏡視覺條件下運動控制水平的驟降和緩慢恢復。(a)手位置分布的標準差沿運動軌跡(以運動時間MT的百分比表示)的變化規律; (b)運動軌跡上兩點間位置的相關程度(R2),相關程度越高則表明運動被自主控制的程度越小;(c)穿戴棱鏡前、中、后運動控制水平的變化;(d)同上,采用平滑分析窗口排除積累效應后的結果;(e)驟降的控制水平隨著訓練緩慢恢復。在近一小時的訓練后,運動控制水平遠未達到正常水平;(f)實驗過程中運動時間并沒有顯著的變化。
附件下載: